
रोबोटिक्स के लिए कैमरा लेंस चुनना: दृश्य क्षेत्र से परे क्या मायने रखता है
एक मोबाइल रोबोट में उत्कृष्ट मोटर, विश्वसनीय नेविगेशन सॉफ़्टवेयर और एक शक्तिशाली प्रोसेसर हो सकता है - और यदि उसका कैमरा सही दृश्य जानकारी कैप्चर नहीं करता है तो भी वह खराब निर्णय ले सकता है।
एक स्वायत्त निर्देशित वाहन (एजीवी), वेयरहाउस रोबोट, निरीक्षण रोबोट, या सर्विस रोबोट के लिए, कैमरा लेंस केवल सेंसर से जुड़ा एक छोटा सा हिस्सा नहीं है। यह निर्धारित करता है कि पर्यावरण का कितना हिस्सा छवि में प्रवेश करता है, वस्तुओं का प्रतिनिधित्व कैसे किया जाता है, और दृष्टि प्रणाली कितनी लगातार व्याख्या कर सकती है जो वह देखती है।
इसलिए रोबोटिक्स के लिए लेंस का चयन उस कार्य से शुरू होता है जो कैमरे को करना चाहिए। व्यापक बाधा जागरूकता के लिए डिज़ाइन किया गया लेंस एक छोटे लेबल को पढ़ने, कनेक्टर का निरीक्षण करने या किसी घटक को मापने के लिए आदर्श नहीं हो सकता है। सही विकल्प रोबोट की गति, कैमरा प्लेसमेंट, सेंसर, प्रकाश व्यवस्था और विज़न एल्गोरिदम के लिए आवश्यक जानकारी पर निर्भर करता है।
1. लेंस चुनने से पहले दृष्टि कार्य को परिभाषित करें
"रोबोट विज़न" कई अलग-अलग नौकरियों को कवर करता है। नेविगेशन और बाधा का पता लगाने के लिए अक्सर आसपास के क्षेत्र के व्यापक दृश्य की आवश्यकता होती है। पिक-एंड-प्लेस सिस्टम को किसी वस्तु का सटीक पता लगाने की आवश्यकता हो सकती है। निरीक्षण रोबोटों को छोटे दोष या सतह विवरण प्रकट करने की आवश्यकता हो सकती है। एक डिलीवरी रोबोट को लोगों, दरवाजों, संकेतों और फर्श की सीमाओं को पहचानने की आवश्यकता हो सकती है।
लिखिए कि कैमरे को क्या पता लगाना चाहिए या मापना चाहिए। फिर पहचानें कि वह जानकारी छवि में कहां दिखाई देती है और कितने विवरण की आवश्यकता है। यदि एल्गोरिदम को केवल यह पता लगाने की आवश्यकता है कि कोई बाधा मौजूद है या नहीं, तो लेंस की आवश्यकताएं उस प्रणाली से भिन्न हो सकती हैं, जिसे किसी वस्तु के आयामों का अनुमान लगाना होगा या एक कोड पढ़ना होगा।
यह कदम उन ऑप्टिकल प्रदर्शन के लिए भुगतान करने से बचने में भी मदद करता है जिनका एप्लिकेशन उपयोग नहीं करता है। देखने का एक बहुत विस्तृत क्षेत्र नेविगेशन में मदद कर सकता है, लेकिन यह किसी दूर की वस्तु का प्रतिनिधित्व करने के लिए उपलब्ध पिक्सेल की संख्या को कम कर सकता है। एक संकीर्ण दृश्य लक्ष्य क्षेत्र में अधिक विवरण प्रदान कर सकता है लेकिन वातावरण का कम दृश्य दिखाई दे सकता है।
आवश्यक परिणाम से प्रारंभ करें, पसंदीदा फ़ोकल लंबाई से नहीं।
2. लेंस का मिलान सेंसर से करें - न कि केवल उसकी मेगापिक्सेल रेटिंग से
सेंसर रिज़ॉल्यूशन महत्वपूर्ण है, लेकिन यह लेंस अनुकूलता स्थापित करने के लिए पर्याप्त नहीं है। सेंसर के सक्रिय आयाम, पिक्सेल आकार, वर्णक्रमीय प्रतिक्रिया और ऑप्टिकल आवश्यकताएं सभी परिणाम को प्रभावित कर सकती हैं।
लेंस छवि सर्कल को सेंसर क्षेत्र को कवर करना चाहिए। यदि ऐसा नहीं होता है, तो छवि अंधेरे कोनों या अनुपयोगी क्षेत्रों को दिखा सकती है। ऑप्टिकल प्रदर्शन का मूल्यांकन सेंसर के उस हिस्से में भी किया जाना चाहिए जो एप्लिकेशन के लिए मायने रखता है। एक सिस्टम केंद्र में तेज़ दिखाई दे सकता है लेकिन विश्वसनीय पहचान के लिए किनारों के पास पर्याप्त कंट्रास्ट का अभाव है।
किसी लेंस आपूर्तिकर्ता से सिफ़ारिश मांगते समय, जब भी संभव हो, सेंसर निर्माता और मॉडल प्रदान करें। एक सेंसर डेटाशीट और भी बेहतर है. यह ऑप्टिकल टीम को "हमें 8 एमपी लेंस की आवश्यकता है" की तुलना में अधिक विश्वसनीय शुरुआती बिंदु देता है।
संपूर्ण कैमरा सिस्टम-सेंसर, लेंस, फोकस स्थिति और छवि प्रसंस्करण सहित-अंतिम परिणाम निर्धारित करता है। मेगापिक्सेल लेबल उम्मीदवारों को शॉर्टलिस्ट करने के लिए एक उपयोगी फ़िल्टर है, सिस्टम प्रदर्शन की गारंटी नहीं।
3. वास्तविक कार्य दूरी पर दृश्य क्षेत्र की गणना करें
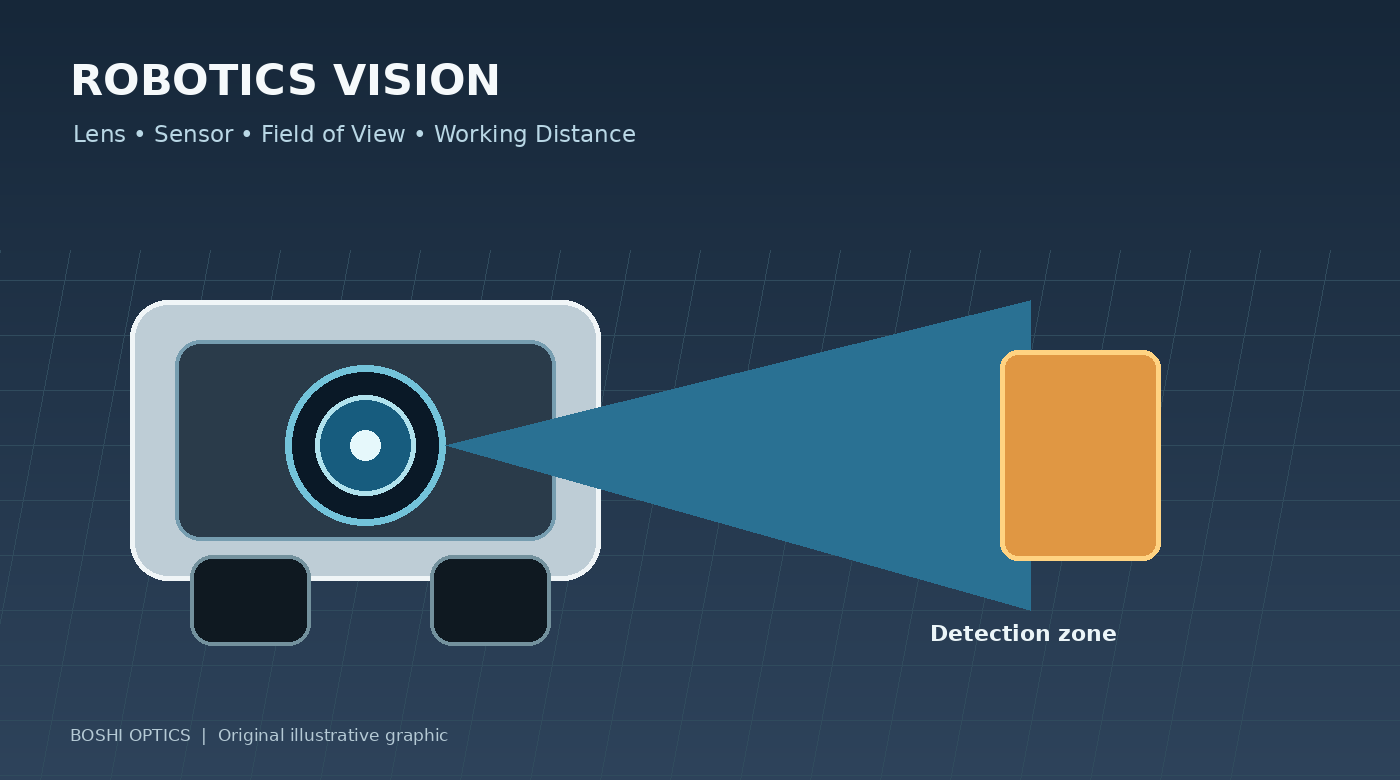
देखने का क्षेत्र (FOV) कैमरे के कोणीय कवरेज का वर्णन करता है। रोबोटिक्स के लिए, इसे एक व्यावहारिक प्रश्न में अनुवादित किया जाना चाहिए: रोबोट को उस दूरी पर कितना व्यापक क्षेत्र देखना चाहिए जहां पता लगाना या माप होता है?
उत्तर फोकल लंबाई और सेंसर आयामों के साथ-साथ कैमरे की स्थिति और अभिविन्यास पर निर्भर करता है। एक लेंस जो रोबोट पर ऊंचाई पर लगाए जाने पर पर्याप्त कवरेज प्रदान करता है, वह फर्श के करीब या सुरक्षात्मक खिड़की के पीछे लगाए जाने पर समान उपयोगी क्षेत्र को कवर नहीं कर सकता है।
कैमरे की स्थिति, लक्ष्य दूरी और वांछित दृश्य की चौड़ाई और ऊंचाई के साथ एक सरल चित्र तैयार करें। निकटतम और सबसे दूर की दूरी को शामिल करें जिस पर सिस्टम को काम करना चाहिए। यह विशेष रूप से महत्वपूर्ण है जब रोबोट वस्तुओं के पास पहुंचता है, सीमित स्थानों में घूमता है, या अलमारियों और मशीनरी के आसपास काम करता है।
यदि एल्गोरिदम क्षैतिज कवरेज या रुचि के किसी विशिष्ट क्षेत्र पर निर्भर करता है, तो केवल विकर्ण FOV संख्या के आधार पर लेंस का चयन न करें। इच्छित सेंसर कॉन्फ़िगरेशन के तहत क्षैतिज और ऊर्ध्वाधर FOV के लिए पूछें, और इकट्ठे सिस्टम में परिणाम को सत्यापित करें।
4. व्यापक कवरेज और उपयोगी विवरण के बीच के तालमेल को समझें
एक व्यापक लेंस अधिक दृश्य कैप्चर कर सकता है, लेकिन समान सेंसर पिक्सेल को एक बड़े क्षेत्र का प्रतिनिधित्व करना चाहिए। परिणामस्वरूप, एक छोटी वस्तु कम पिक्सेल घेर सकती है और उसे वर्गीकृत करना या मापना कठिन हो जाता है।
वाइड-एंगल लेंस ज्यामितीय विरूपण भी प्रस्तुत कर सकते हैं। विरूपण स्वचालित रूप से एक दोष नहीं है: यह सामान्य जागरूकता के लिए स्वीकार्य हो सकता है या कभी-कभी अंशांकन और सॉफ़्टवेयर के माध्यम से इसे ठीक किया जा सकता है। लेकिन अगर रोबोट को सटीक ज्यामितीय माप की आवश्यकता है, तो विरूपण व्यवहार और अंशांकन स्थिरता पर अधिक ध्यान देने की आवश्यकता है।
उपयोगी प्रश्न यह नहीं है कि "क्या वाइड-एंगल लेंस बेहतर है?" यह है "कितने कवरेज की आवश्यकता है, और सिस्टम द्वारा पहचानी जाने वाली सबसे छोटी वस्तु या विशेषता क्या है?"
कुछ रोबोटों के लिए, एक कैमरा प्रत्येक कार्य को कुशलतापूर्वक पूरा नहीं कर सकता है। एक वाइड-व्यू कैमरा नेविगेशन का समर्थन कर सकता है जबकि दूसरा, संकीर्ण-व्यू कैमरा नज़दीकी निरीक्षण को संभाल सकता है। वह आर्किटेक्चर सार्थक है या नहीं यह लागत, स्थान, प्रसंस्करण संसाधनों और विश्वसनीयता आवश्यकताओं पर निर्भर करता है।
5. गति, एक्सपोज़र और प्रकाश व्यवस्था पर विचार करें
रोबोट शायद ही कभी पूरी तरह से नियंत्रित फोटोग्राफिक वातावरण में काम करते हैं। वे चलते हैं, कंपन करते हैं, उज्ज्वल और अंधेरे क्षेत्रों के बीच से गुजरते हैं, और बदलती रोशनी का सामना करते हैं। बड़े एपर्चर वाला लेंस सेंसर को अधिक रोशनी देने में मदद कर सकता है, लेकिन यह गति के धुंधलेपन को खत्म नहीं करता है या सटीक पहचान की गारंटी नहीं देता है।
एक्सपोज़र समय, सेंसर संवेदनशीलता, रोशनी, फ्रेम दर और रोबोट गति पर एक साथ विचार किया जाना चाहिए। यदि रोबोट तेज़ी से चलता है, तो धुंधलापन सीमित करने के लिए एक छोटे एक्सपोज़र की आवश्यकता हो सकती है। इसके लिए तेज़ रोशनी या उपयुक्त कम रोशनी वाले प्रदर्शन वाले सेंसर की आवश्यकता हो सकती है।
इनडोर रोबोटों के लिए, टिमटिमाती एलईडी लाइटिंग, परावर्तक फर्श और खिड़कियों के पास दिन के उजाले में बदलाव छवि की स्थिरता को प्रभावित कर सकते हैं। आउटडोर रोबोटों को सीधी धूप, छाया, बारिश और रात के संचालन से अतिरिक्त चुनौतियों का सामना करना पड़ता है। यदि निकट-अवरक्त रोशनी का उपयोग किया जाता है, तो पुष्टि करें कि लेंस और कोई फ़िल्टर कॉन्फ़िगरेशन इच्छित तरंग दैर्ध्य के लिए उपयुक्त हैं।
जब भी संभव हो प्रतिनिधि प्रकाश और गति के साथ परीक्षण करें। एक स्थिर बेंच छवि उपयोगी है, लेकिन यह एक गतिशील प्लेटफ़ॉर्म पर आने वाली हर स्थिति को पुन: उत्पन्न नहीं कर सकती है।
6. यांत्रिक लिफाफे और पर्यावरणीय आवश्यकताओं की जाँच करें
रोबोटिक्स कैमरों में अक्सर जगह की सख्त कमी होती है। लेंस का व्यास, कुल ट्रैक लंबाई, माउंट प्रकार, फोकस समायोजन, सेंसर स्थिति और सुरक्षात्मक आवास सभी प्रभावित करते हैं कि लेंस को एकीकृत किया जा सकता है या नहीं।
एक लेंस जो धागे में फिट बैठता है वह अभी भी कवर के साथ संघर्ष कर सकता है, सेंसर से बहुत दूर बैठ सकता है, या असेंबली के बाद फोकस करना मुश्किल हो सकता है। यदि कैमरा एक सुरक्षात्मक विंडो के पीछे बैठता है, तो वह विंडो छवि गुणवत्ता को भी प्रभावित कर सकती है और सिस्टम मूल्यांकन के दौरान इस पर विचार किया जाना चाहिए।
पर्यावरणीय स्थितियाँ भी मायने रखती हैं। एक गोदाम रोबोट, बाहरी निरीक्षण मंच और खाद्य-प्रसंस्करण रोबोट की आवश्यकताएं समान नहीं होती हैं। तापमान सीमा, कंपन, धूल, नमी, सफाई एजेंट और सीलिंग आवश्यकताओं को "औद्योगिक" जैसे व्यापक लेबल से ग्रहण करने के बजाय वास्तविक उपयोग के मामले के अनुसार निर्दिष्ट किया जाना चाहिए।
कस्टम डिज़ाइन के लिए प्रतिबद्ध होने से पहले एक यांत्रिक ड्राइंग या एक आयामी स्केच प्रदान करें। कैमरा हाउसिंग और लेंस नमूनों के निर्माण के बाद डिज़ाइन चरण के दौरान टकराव की पहचान करना आमतौर पर आसान होता है।
7. कस्टम रोबोटिक्स लेंस कब विचार करने लायक है?
एक मानक लेंस अक्सर समझदार विकल्प होता है जब यह ऑप्टिकल, मैकेनिकल और व्यावसायिक आवश्यकताओं को पूरा करता है। अनुकूलन तब प्रासंगिक हो जाता है जब किसी परियोजना में कोई बाधा होती है जिसे उपलब्ध कैटलॉग उत्पाद संतुष्ट नहीं कर सकते हैं - उदाहरण के लिए, एक छोटे पैकेज के भीतर देखने का एक असामान्य क्षेत्र, एक विशेष वर्णक्रमीय आवश्यकता, एक गैर-मानक कार्य दूरी, या एक विशिष्ट छवि-गुणवत्ता लक्ष्य।
एक कस्टम प्रोजेक्ट शुरू करने से पहले, सेंसर डेटाशीट, लक्ष्य FOV, कार्य-दूरी सीमा, उपलब्ध आयाम, प्रकाश की स्थिति, पर्यावरण सीमा और अनुमानित उत्पादन मात्रा एकत्र करें। यदि उपलब्ध हो तो नमूना छवियाँ या कैमरे के दृश्य क्षेत्र का एक स्केच साझा करें।
ये इनपुट ऑप्टिकल टीम को व्यवहार्यता का आकलन करने और ट्रेड-ऑफ की पहचान करने में मदद करते हैं। वे यह निर्धारित करना भी आसान बनाते हैं कि मौजूदा लेंस को अपनाने से कम लागत और कम विकास समय के साथ आवश्यकता पूरी हो सकती है या नहीं।
अनुकूलन को एक परिभाषित समस्या का समाधान करना चाहिए, न कि केवल उत्पाद को अलग बनाना चाहिए।
निष्कर्ष: उस कार्य के लिए डिज़ाइन जो रोबोट को करना होगा
रोबोटिक्स के लिए कैमरा लेंस का चयन करना एक सिस्टम-स्तरीय निर्णय है। सेंसर, देखने का क्षेत्र, लक्ष्य दूरी, विरूपण, प्रकाश व्यवस्था, गति, यांत्रिक स्थान और ऑपरेटिंग वातावरण सभी परिणाम में योगदान करते हैं।
एक नए रोबोट प्लेटफ़ॉर्म के लिए, लेंस विनिर्देश को अंतिम रूप देने से पहले दृष्टि कार्य को परिभाषित करना उचित है। असंगत पहचान या अपर्याप्त विवरण वाले मौजूदा सिस्टम के लिए, यह मानने से पहले कि केवल लेंस जिम्मेदार है, संपूर्ण छवि पथ की समीक्षा करें।
बोशी ऑप्टिक्स, शंघाई सिल्क ऑप्टिकल टेक्नोलॉजी कंपनी लिमिटेड का हिस्सा, कई उत्पाद श्रेणियों में मानक और अनुकूलित विकल्पों के साथ इमेजिंग अनुप्रयोगों के लिए ऑप्टिकल लेंस डिजाइन और विनिर्माण प्रदान करता है। यदि आप एक एजीवी, निरीक्षण रोबोट, या अन्य दृष्टि-सक्षम डिवाइस विकसित कर रहे हैं, तो व्यावहारिक लेंस चर्चा शुरू करने के लिए अपना सेंसर मॉडल, लक्ष्य कवरेज, कार्य दूरी, यांत्रिक बाधाएं और अपेक्षित वॉल्यूम साझा करें।
हमारा अन्वेषण करेंM12 लेंस रेंज औरअनुकूलित ऑप्टिकल उत्पाद , या के माध्यम से हमसे संपर्क करेंबोशी ऑप्टिक्स वेबसाइट आपके आवेदन पर चर्चा करने के लिए.