

बारकोड और क्यूआर कोड स्कैनिंग के लिए लेंस कैसे चुनें
एक बारकोड रीडर एक तेज़ प्रोसेसर और एक उच्च-रिज़ॉल्यूशन सेंसर का उपयोग कर सकता है और फिर भी किसी कोड को विश्वसनीय रूप से डिकोड करने में विफल रहता है। छवि में कोड बहुत छोटा हो सकता है, गति से धुंधला हो सकता है, किनारे के पास विकृत हो सकता है या खराब रोशनी में हो सकता है।लेंसउन घटकों में से एक है जो यह निर्धारित करता है कि कैमरा डिकोडिंग सॉफ़्टवेयर के लिए पर्याप्त उपयोगी जानकारी कैप्चर करता है या नहीं।
इसलिए बारकोड या क्यूआर कोड स्कैनिंग के लिए लेंस चुनना केवल व्यापक दृश्य क्षेत्र का चयन करने या सेंसर की मेगापिक्सेल गिनती से मेल खाने का मामला नहीं है। डिज़ाइनर को कोड आकार, कार्य दूरी, स्कैनिंग क्षेत्र, कैमरा स्थिति, गति, प्रकाश व्यवस्था और उपलब्ध यांत्रिक स्थान को समझने की आवश्यकता है। ये कारक मिलकर ऑप्टिकल आवश्यकताओं को परिभाषित करते हैं।
यह मार्गदर्शिका मुख्य मापदंडों की व्याख्या करती है और फिक्स्ड बारकोड रीडर, हैंडहेल्ड स्कैनर, लॉजिस्टिक्स उपकरण और एम्बेडेड विज़न सिस्टम विकसित करने वाले इंजीनियरों के लिए एक व्यावहारिक चेकलिस्ट प्रदान करती है।
1. कोड से शुरू करें, लेंस कैटलॉग से नहीं
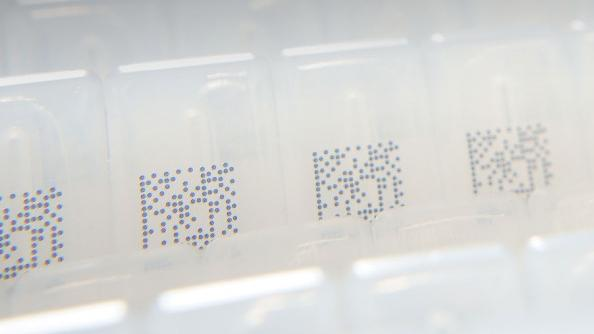
लेंस की तुलना करने से पहले, सबसे छोटे कोड की पहचान करें जिसे पढ़ा जाना चाहिए। एक-आयामी बारकोड के लिए, सबसे संकीर्ण बार या स्थान एक प्रमुख विशेषता है। क्यूआर कोड के लिए, सबसे छोटे वर्ग तत्व को आमतौर पर एक मॉड्यूल के रूप में वर्णित किया जाता है। छवि को इन विशेषताओं को पर्याप्त कंट्रास्ट और नमूने के साथ पुन: पेश करना चाहिए ताकि डिकोडर आसन्न तत्वों को अलग कर सके।
एक कोड जो छवि के एक बड़े हिस्से पर कब्जा कर लेता है, उसे दूर से कैप्चर किए गए समान कोड की तुलना में हल करना आम तौर पर आसान होता है। लेकिन आवर्धन बढ़ने से देखने का क्षेत्र कम हो जाता है। इसलिए डिज़ाइन को उस क्षेत्र को संतुलित करना चाहिए जिसे डिकोड किए जाने वाले सबसे छोटे कोड फीचर के विरुद्ध कवर करने की आवश्यकता है।
कोड सिम्बोलॉजी, न्यूनतम मॉड्यूल या नैरो-बार चौड़ाई, प्रिंट गुणवत्ता, सतह की स्थिति और अपेक्षित अभिविन्यास रिकॉर्ड करें। यदि वे वास्तविक अनुप्रयोग का हिस्सा हैं तो क्षतिग्रस्त, घुमावदार, चमकदार या कम-विपरीत लेबल शामिल करें। एक बेंच पर एक साफ नमूना लेबल शायद ही कभी रसद वातावरण के लिए पर्याप्त स्वीकृति परीक्षण होता है।
2. दृश्य क्षेत्र और कार्य दूरी की गणना करें
दृश्य क्षेत्र एक निश्चित दूरी पर कैमरे द्वारा कैप्चर किए गए दृश्य की चौड़ाई और ऊंचाई का वर्णन करता है। यह फोकल लंबाई, सेंसर आयाम और वस्तु दूरी पर निर्भर करता है। फोकल लंबाई से कहीं अधिक दूरी पर सरलीकृत पतले-लेंस अनुमान के लिए, दृश्य के क्षैतिज क्षेत्र को सेंसर की सक्रिय चौड़ाई और फोकल लंबाई से अनुमानित किया जा सकता है। सटीक परिणाम की गणना लेंस मॉडल के साथ की जानी चाहिए और अंतिम असेंबली में इसकी पुष्टि की जानी चाहिए।
कार्य दूरी को लक्ष्य तल के एक परिभाषित यांत्रिक या ऑप्टिकल संदर्भ से मापा जाता है। संदर्भ बिंदु के बारे में सटीक रहें, खासकर जब कैमरा किसी कवर के पीछे छिपा हो या किसी कोण पर लगा हो। कार्य दूरी में एक छोटा सा परिवर्तन देखने के क्षेत्र और कोड के स्पष्ट आकार दोनों को बदल सकता है।
एक निश्चित स्कैनर के लिए, निकटतम और सबसे दूर लक्ष्य स्थिति को परिभाषित करें, न कि केवल एक नाममात्र दूरी को। एक गतिशील कन्वेयर के लिए, उस क्षेत्र को भी परिभाषित करें जिसमें कोड दिखाई दे सकता है और क्या कैमरे को इसे पूरी चौड़ाई में पढ़ना चाहिए। एक लेंस जो पूरे कन्वेयर को कवर करता है, दूर किनारे पर सबसे छोटे कोड में बहुत कम पिक्सेल छोड़ सकता है।
3. पिक्सेल घनत्व और कोड मॉड्यूल आकार को समझें
सेंसर की पिक्सेल गणना कोड में उपलब्ध पिक्सेल की संख्या के समान नहीं है। महत्वपूर्ण यह है कि कितने सेंसर पिक्सेल लक्ष्य दूरी और छवि स्थिति पर सबसे संकीर्ण सुविधा या क्यूआर मॉड्यूल का प्रतिनिधित्व करते हैं। यदि एक कोड मॉड्यूल को बहुत कम पिक्सेल पर प्रक्षेपित किया जाता है, तो डिकोडर तब भी संघर्ष कर सकता है जब समग्र छवि किसी व्यक्ति को स्पष्ट दिखती है।
एक उपयोगी डिज़ाइन प्रक्रिया सबसे छोटे कोड तत्व के भौतिक आकार का अनुमान लगाना, सेंसर पर इसके अनुमानित आकार की गणना करना और डिकोडर की आवश्यकताओं के साथ तुलना करना है। सटीक न्यूनतम सहजीवन, प्रिंट गुणवत्ता, कंट्रास्ट, छवि प्रसंस्करण और डिकोडिंग एल्गोरिदम पर निर्भर करता है, इसलिए सार्वभौमिक पिक्सेल-प्रति-मॉड्यूल संख्या पर भरोसा करने से बचें। सॉफ़्टवेयर प्रदाता के साथ एक लक्ष्य स्थापित करें और इसे प्रयोगात्मक रूप से सत्यापित करें।
संकल्प का मूल्यांकन पूरे क्षेत्र में भी किया जाना चाहिए। कैमरे की ज्यामिति, लेंस विरूपण और परिप्रेक्ष्य के आधार पर किनारे के पास का कोड बड़ा या छोटा हो सकता है। यदि कैमरा एक कोण पर लगाया गया है, तो फ्लैट लेबल का दूर वाला भाग लेंस से भिन्न प्रभावी दूरी पर हो सकता है। ऑप्टिकल डिज़ाइन को केवल केंद्र ही नहीं, बल्कि सबसे खराब स्थिति वाले स्थान का भी समर्थन करना चाहिए।
4. क्षेत्र की गहराई और फोकस सहनशीलता
क्षेत्र की गहराई वस्तु की दूरी की सीमा है जो एक परिभाषित देखने या माप मानदंड के तहत स्वीकार्य रूप से तेज दिखाई देती है। बारकोड रीडर को अलग-अलग ऊंचाई पर लेबल को डिकोड करने की आवश्यकता हो सकती है क्योंकि पैकेज आकार में भिन्न होते हैं या असमान कन्वेयर पर यात्रा करते हैं। जैसे ही ऑपरेटर डिवाइस को घुमाता है, हैंडहेल्ड स्कैनर को अलग-अलग दूरी पर कोड का सामना करना पड़ सकता है।
एक छोटा एपर्चर क्षेत्र की गहराई को बढ़ा सकता है, लेकिन यह सेंसर तक पहुंचने वाले प्रकाश की मात्रा को भी कम कर देता है। इसके लिए लंबे समय तक एक्सपोज़र या उच्च सेंसर लाभ की आवश्यकता हो सकती है, जो वस्तुओं के हिलने पर अवांछनीय हो सकता है। एक बड़ा एपर्चर अधिक प्रकाश एकत्र करता है लेकिन आम तौर पर क्षेत्र की गहराई को कम करता है और फोकस सहनशीलता को अधिक मांग वाला बना सकता है। इसलिए सबसे अच्छा एपर्चर रोशनी, गति और आवश्यक तीक्ष्णता से जुड़ा होता है।
यह न मानें कि नाममात्र फोकस दूरी पूरी कार्य सीमा पर स्वीकार्य डिकोडिंग की गारंटी देती है। फ़ील्ड के किनारों सहित निकटतम और सबसे दूर स्थित स्थानों पर सबसे छोटे कोड का परीक्षण करें। यदि स्कैनर में ऑटोफोकस या एडजस्टेबल फोकस है, तो अपेक्षित ऑपरेटिंग चक्र के तहत प्रतिक्रिया समय, दोहराव और विश्वसनीयता को सत्यापित करें।
5. गति, एक्सपोज़र और रोशनी
कन्वेयर या सॉर्टिंग सिस्टम में, एक्सपोज़र के दौरान कोड हिल सकता है। मोशन ब्लर संकीर्ण पट्टियों को धुंधला कर सकता है या पड़ोसी क्यूआर मॉड्यूल को मर्ज कर सकता है। कम एक्सपोज़र से धुंधलापन कम हो जाता है, लेकिन इसके लिए पर्याप्त रोशनी या अधिक संवेदनशील इमेजिंग प्रणाली की आवश्यकता होती है। लेंस एपर्चर, प्रकाश स्रोत, सेंसर संवेदनशीलता और एक्सपोज़र रणनीति को एक साथ डिजाइन किया जाना चाहिए।
प्रकाश को मजबूत प्रतिबिंबों के बिना स्थिर कंट्रास्ट उत्पन्न करना चाहिए। चमकदार लेबल, श्रिंक रैप, घुमावदार पैकेजिंग और धातु की सतहें स्पेक्युलर हाइलाइट्स बना सकती हैं जो कोड के हिस्से को अस्पष्ट कर देती हैं। एक लेंस प्रत्येक प्रतिबिंब समस्या का समाधान नहीं कर सकता है, लेकिन इसका देखने का क्षेत्र, कार्य दूरी और स्थिति प्रभावित करती है कि प्रतिबिंब कहाँ दिखाई देते हैं। सतह और अनुप्रयोग के आधार पर प्रकाश ज्यामिति को बदलने, फैलाने या ध्रुवीकृत करने की आवश्यकता हो सकती है।
एक निश्चित रीडर के लिए, वास्तविक प्रकाश स्रोत और परिवेश स्थितियों के तहत परीक्षण करें। हैंडहेल्ड डिवाइस के लिए, सूरज की रोशनी, इनडोर प्रकाश व्यवस्था और ऑपरेटर कोण में बदलाव पर विचार करें। आदर्श प्रयोगशाला रोशनी के तहत केवल लेंस छवि पर निर्भर रहने के बजाय संपूर्ण कैमरे का मूल्यांकन करें।
6. विरूपण, धार प्रदर्शन और परिप्रेक्ष्य
एक वाइड-एंगल लेंस एक बड़े स्कैनिंग क्षेत्र को कवर कर सकता है, लेकिन यह एक संकीर्ण लेंस की तुलना में अधिक ज्यामितीय विरूपण उत्पन्न कर सकता है। विरूपण छवि में स्पष्ट आकार और विशेषताओं के बीच के अंतर को बदल देता है। डिकोडिंग सॉफ़्टवेयर अक्सर कुछ ज्यामितीय भिन्नता को सहन कर सकता है, लेकिन मजबूत विरूपण, खराब किनारे की तीक्ष्णता या असमान रोशनी प्रयोग करने योग्य स्कैन क्षेत्र को कम कर सकती है।
यदि कोड छवि सीमा के पास दिखाई दे सकते हैं, तो उन स्थानों पर रिज़ॉल्यूशन और कंट्रास्ट का आकलन करें। एमटीएफ डेटा यह वर्णन करने में मदद कर सकता है कि लेंस विभिन्न स्थानिक आवृत्तियों और छवि ऊंचाइयों पर कंट्रास्ट को कितनी अच्छी तरह स्थानांतरित करता है, लेकिन इसकी व्याख्या सेंसर पिक्सेल आकार और कोड फीचर आयामों को ध्यान में रखकर की जानी चाहिए। एक एकल केंद्र-रिज़ॉल्यूशन आंकड़ा पर्याप्त नहीं है।
परिप्रेक्ष्य एक और मुद्दा है. यदि कैमरा किसी लेबल को तिरछा देखता है, तो कोड को एक दिशा में संपीड़ित किया जा सकता है। लेंस ऑप्टिकली तेज़ हो सकता है, लेकिन प्रक्षेपित मॉड्यूल छोटे और कम वर्गाकार हो जाते हैं। जब भी संभव हो, कैमरे को इच्छित दृश्य अक्ष के करीब रखें। यदि यह संभव नहीं है, तो अधिकतम कोण और डिकोडर की परिप्रेक्ष्य-सुधार क्षमता को मान्य करें।
7. यांत्रिक एकीकरण और पर्यावरणीय आवश्यकताएँ
बारकोड रीडर अक्सर कन्वेयर, कियोस्क, हैंडहेल्ड हाउसिंग और स्वचालित उपकरणों के आसपास तंग जगहों पर स्थापित किए जाते हैं। लेंस माउंट, बैरल व्यास, कुल ट्रैक लंबाई, बैक फोकल दूरी और सुरक्षात्मक विंडो के क्लीयरेंस की पुष्टि करें। कैमरा हाउसिंग को दृश्य के आवश्यक क्षेत्र को क्लिप नहीं करना चाहिए, विशेषकर कोनों पर।
यदि एक सुरक्षात्मक विंडो का उपयोग किया जाता है, तो इसे ऑप्टिकल परीक्षण में शामिल करें। विंडो अपनी सामग्री, मोटाई, कोटिंग और स्थिति के आधार पर प्रतिबिंब प्रस्तुत कर सकती है, संचरण कम कर सकती है या छवि गुणवत्ता को प्रभावित कर सकती है। धूल, सफाई एजेंट, कंपन और तापमान भी अंतिम मॉड्यूल को प्रभावित कर सकते हैं। औद्योगिक अनुप्रयोगों के लिए, सामान्य प्रयोजन कैमरा लेंस को पर्याप्त मानने के बजाय वास्तविक ऑपरेटिंग वातावरण और आवश्यक सत्यापन निर्दिष्ट करें।
उच्च-मात्रा वाले उपकरणों के लिए, दोहराव मायने रखता है। फोकस सेटिंग, लेंस प्रतिधारण, सेंसर संरेखण और यांत्रिक सहनशीलता को नियंत्रित किया जाना चाहिए ताकि इकाइयां लगातार व्यवहार करें। एक डिज़ाइन जो सावधानीपूर्वक मैन्युअल समायोजन के बाद ही काम करता है, स्केल किए जाने पर उपज और सेवा समस्याएं पैदा कर सकता है।
8. एक व्यावहारिक लेंस विशिष्टता चेकलिस्ट
उद्धरण के लिए उपयोगी अनुरोध में सेंसर मॉडल, सक्रिय रिज़ॉल्यूशन और पिक्सेल आकार शामिल होना चाहिए; बारकोड सहजीवन और न्यूनतम सुविधा या मॉड्यूल आकार; क्षैतिज और ऊर्ध्वाधर स्कैनिंग क्षेत्र; निकटतम और सबसे दूर कार्य दूरी; कैमरा माउंटिंग कोण; लक्ष्य गति; रोशनी का प्रकार; और उपलब्ध यांत्रिक लिफाफा।
यह भी बताएं कि क्या लक्ष्य स्थिर है या गतिशील है, क्या कोड चमकदार या घुमावदार हो सकते हैं, क्या वे फ़ील्ड किनारे पर दिखाई दे सकते हैं, और सिस्टम को किस रीड-रेट या सत्यापन मानक को पूरा करना होगा। प्रतिनिधि कार्य दूरी पर फ़ील्ड-ऑफ़-व्यू गणना और छवि-गुणवत्ता साक्ष्य के लिए पूछें। यदि संभव हो, तो नमूना छवियां या भौतिक लेबल प्रदान करें जो सबसे कठिन अपेक्षित मामलों का प्रतिनिधित्व करते हैं।
एक अच्छी मूल्यांकन योजना में सबसे छोटा कोड, सबसे खराब स्थिति, उच्चतम लक्ष्य गति, सबसे कम अपेक्षित कंट्रास्ट और सबसे कठिन लेबल सतह शामिल होनी चाहिए। न केवल मापें कि क्या एक नमूना डीकोड किया जा सकता है, बल्कि यह भी मापें कि सिस्टम पूरे ऑपरेटिंग क्षेत्र में कितनी लगातार पढ़ता है।
बोशी ऑप्टिक्स के साथ काम करना
बोशी ऑप्टिक्स'प्रकाशित कैमरा लेंस रेंज में सुरक्षा और एम्बेडेड इमेजिंग के लिए कॉम्पैक्ट फिक्स्ड-फोकल-लंबाई कॉन्फ़िगरेशन शामिल है, और इसकी उत्पाद जानकारी चयनित लेंस डिजाइनों के लिए औद्योगिक निरीक्षण और लॉजिस्टिक्स बारकोड रीडिंग जैसे अनुप्रयोगों का वर्णन करती है। [कैमरा लेंस उत्पाद श्रृंखला](https://www.lensmanufacture.com/products/lens.html) उपलब्ध कॉन्फ़िगरेशन की समीक्षा के लिए एक उपयोगी प्रारंभिक बिंदु है। असामान्य फ़ील्ड-ऑफ़-व्यू, कार्य-दूरी या पैकेज आवश्यकताओं वाले प्रोजेक्ट के लिए, [अनुकूलित ऑप्टिकल उत्पाद पृष्ठ] (https://www.lensmanufacture.com/customized-products) कंपनी की कस्टम ऑप्टिकल क्षमताओं की रूपरेखा तैयार करता है।
किसी ऑप्टिकल आपूर्तिकर्ता से संपर्क करते समय, सेंसर विवरण, कोड आयाम, स्कैन क्षेत्र, कार्य दूरी और यांत्रिक ड्राइंग एक साथ भेजें। यह आपूर्तिकर्ता को यह आकलन करने की अनुमति देता है कि क्या एक मानक लेंस उपयुक्त है या क्या एक अनुकूलित ऑप्टिकल डिज़ाइन पर विचार किया जाना चाहिए।
निष्कर्ष: सबसे कठिन स्थिति में सबसे छोटे कोड के लिए डिज़ाइन
एक बारकोड या क्यूआर कोड स्कैनर लेंस को सबसे छोटी सुविधा के आसपास चुना जाना चाहिए जिसे सबसे कठिन कार्य दूरी और छवि स्थिति पर हल किया जाना चाहिए। देखने का क्षेत्र कवरेज निर्धारित करता है, पिक्सेल घनत्व यह निर्धारित करता है कि सेंसर के नमूनों में कितनी जानकारी है, क्षेत्र की गहराई दूरी भिन्नता का प्रबंधन करती है, और एक्सपोज़र और प्रकाश गति और कंट्रास्ट को नियंत्रित करते हैं।
सबसे विश्वसनीय प्रक्रिया वास्तविक स्कैनिंग लिफाफे को परिभाषित करना, ऑप्टिकल शुरुआती बिंदु की गणना करना, फिर प्रतिनिधि लेबल और परिचालन स्थितियों के साथ पूरे कैमरे को मान्य करना है। एक लेंस जो एक सुखद सामान्य छवि बनाता है, जरूरी नहीं कि वह ऐसा लेंस हो जो हर कोड को विश्वसनीय रूप से पढ़ता हो। सही लेंस वह है जो आवश्यक स्कैनिंग क्षेत्र में पर्याप्त उपयोगी विवरण प्रदान करता है।


